Robotassistert lever- og pankreaskirurgi har etter oppstarten i 2023 blitt en integrert del av den operative behandlingen ved Haukeland universitetssjukehus. I løpet av en treårsperiode har ca. 200 inngrep blitt gjennomført. Andelen minimalt invasive HPB-inngrep har økt betydelig med akseptable kliniske resultater. Artikkelen oppsummerer erfaringer og muligheter i forbindelse med innføring av robotassistert HPB-kirurgi.
Innledning
Minimalt invasiv lever- og pankreaskirurgi er i dag en veletablert kirurgisk tilgang og har vært praktisert siden begynnelsen av 1990-tallet. Robotassisterte lever- og pankreasreseksjoner har de senere årene også blitt etablert som en internasjonalt anerkjent metode. Etter introduksjonen av avanserte robotkirurgiske systemer tidlig på 2000-tallet ble den første publiserte robotassisterte pankreatikoduodenektomien (Whipples operasjon) utført av Giulianotti i 2001 (1). Den første robotassisterte leverreseksjonen ble rapportert i 2003 (2), og samme år ble den første robotassisterte distale pankreasreseksjonen gjennomført (3). De siste 10-15 årene har stadig flere hepatopankreatobiliær (HPB)-sentre tatt i bruk robotassistert kirurgi som tilgang. I denne artikkelen presenterer vi våre erfaringer fra Haukeland universitetssjukehus etter at ca. 200 robotassisterte HPB-prosedyrer er gjennomført.
Robotprogrammet ved Haukeland universitetssjukehus
Haukeland universitetssjukehus (HUS) etablerte sitt robotkirurgiske program i 2009. Per august 2026 er det gjennomført ca. 8100 robotassisterte inngrep innen urologi, thoraxkirurgi, gastrokirurgi, endokrinkirurgi og gynekologi. Som første sykehus i Norge innførte HUS robotassistert leverkirurgi og venstresidige pankreasreseksjoner som rutinebehandling fra mars 2023. Den første robotassisterte pankreatikoduodenektomien ble utført i oktober 2025.
Implementeringen ble innledet med et strukturert opplæringsprogram i regi av Intuitive bestående av hospitering ved Karolinska Universitetssjukhuset i Stockholm, simulatortrening og kurs ved IRCAD i Strasbourg, inkludert praktisk trening på dyremodell. Ved oppstart av programmet deltok professor Ernesto Sparrelid fra Karolinska som proktor på de første inngrepene.
Operasjonsavdelingen ved HUS hadde allerede betydelig erfaring med robotkirurgi fra andre fagområder, noe som bidro til en smidig implementering når det gjaldt erfarne operasjonssykepleiere, logistikk, og instrumenthåndtering.
Alle robotassisterte HPB-inngrep har fra starten av blitt prospektivt registrert i et lokalt kvalitetsregister med fokus på postoperative komplikasjoner, liggetid og overlevelse. Fra høsten 2026 ble HUS også inkludert for registrering av våre inngrep i en europeiske database for minimalt invasiv pankreaskirurgi (E-MIPS).
Robotassistert leverreseksjon
En stadig større andel av leverkirurgiske inngrep i Norge utføres i dag med minimalt invasiv tilgang. Ifølge tall fra NORGAST ble 69 % av alle leverreseksjoner utført minimalt invasivt i 2025, med betydelige variasjoner mellom de ulike norske HPB-sentrene (4). Før innføringen av robotkirurgi var andelen minimalt invasive leverinngrep ved HUS om lag 30-40 %. Så langt i 2026 har denne andelen økt til ca. 80 %.
Siden oppstarten i mars 2023 er det gjennomført totalt 140 robotassisterte leverreseksjoner. Av disse har 14 vært formelle leverreseksjoner, (ni høyresidige og fem venstresidige hemihepatektomier). I samme periode fra 2023 har median liggetid for alle leverreseksjoner, uavhengig av tilgang, blitt redusert fra syv til fire døgn. I tillegg har vi også sett en tendens til lavere forekomst av alvorlige postoperative komplikasjoner (Accordion grad ≥ 3), som per i dag forekommer hos om lag 15 % av pasientene.
Ved oppstarten ble de minst teknisk krevende inngrepene prioritert for robotassistert tilgang. Etter en relativt kort innlæringsfase ble også mer komplekse reseksjoner utført robotassistert. Med unntak av pasienter med høyt antall levermetastaser som trenger kombinert reseksjon og ablasjon, hilære kolangiokarsinomer (Klatskin-tumorer) med behov for gallegangsrekonstruksjon, omfattende adheranser etter tidligere kirurgi, er robotassistert tilgang i dag vårt foretrukne alternativ ved leverkirurgi. De enkleste kilereseksjonene i de fremre segmentene gjøres som regel med ordinær laparoskopisk tilgang.
Våre erfaringer med robotassistert leverkirurgi er gjennomgående positive. Ved konvensjonell laparoskopi kan reseksjoner i leverens posteriore og dorsale segmenter, inkludert segment I, være teknisk utfordrende. Tilsvarende gjelder disseksjon i leverhilus. Gjennom robotplattformens muligheter for håndleddsartikulering med presise bevegelser, er disseksjon tett på vitale strukturer i disse områdene gjennomførbart (Bilde 1). Integrert intraoperativ ultralyd har vært et nyttig hjelpemiddel ved alle leverinngrep som øker sannsynligheten for bedret oversikt av tumors relasjon til sentrale strukturer, og til reseksjonsflaten. Det er også verdt å nevne at vi helt unntaksvis bruker aspirator ved robotassistert leverkirurgi, men i stedet nå bruker en ”crush-teknikk” med egnede bipolare instrumenter.
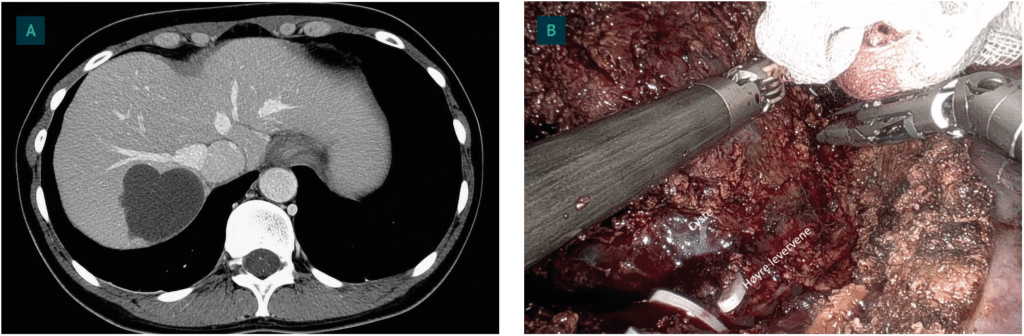
Bilde 1a og b: Preoperativt CT bilder av en antatt mucinøs multicystisk neoplasi 5.5 x 6 cm i segment 7 med tett relasjon til høyre levervene og vena cava inferior. 1b: Hvite hemolock langs levervenen som forløper i bunnen av reseksjonsflaten. Cysten er øverst til venstre i bildet. Tilgjengelige artikulerende instrumenter er avgjørende for en trygg og gjennomførbar reseksjon.
Et viktig supplement ved robotassistert leverkirurgi har vært bruk av indocyaningrønt (ICG)-fluorescens. ICG administreres intravenøst og visualiseres ved hjelp av nær-infrarødt lys gjennom «Firefly»-funksjonen i da Vinci-systemet.
Ved såkalt positiv farging injiseres ICG dagen før operasjonen. Fargestoffet akkumuleres i vevet i og like omkring svulsten og kan dermed bidra til bedre visualisering av tumorkanten under reseksjonen. Dette fungerer som et nyttig supplement til intraoperativ ultralyd og kan bidra til økt sannsynlighet for R0-reseksjon. (Bilde 2a)
Den andre måten ICG kan benyttes er såkalt negativ farging. Ved anatomiske leverreseksjoner kan ICG administreres etter selektiv avklemming av de hilære karene til den delen av leveren som skal fjernes. Fluorescensundersøkelsen gjør det da mulig å bekrefte manglende perfusjon i reseksjonspreparatet og samtidig dokumentere bevart sirkulasjon i gjenværende levervev (Bilde 2b).
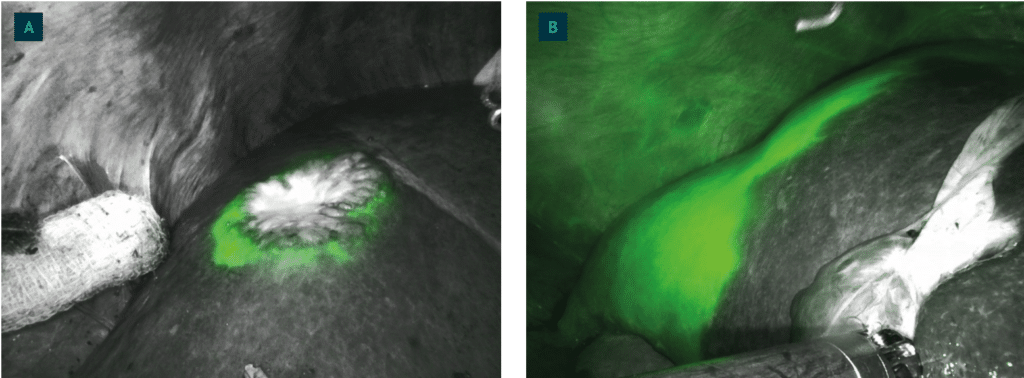
Bilde 2a og b: ICG-fluorescens. 2a: Positiv farging: ICG-fluorescens av en levermetastase der ICG er gitt intravenøst ett døgn i forveien.
2 b: Negativ farging: Formell venstresidig hemihepatektomi med avklemt sirkulasjon til resektatet og tilfredstillende sirkulert høyre side visualisert ved ICG-fluorescens. Bildet er tatt ca. 1-2 minutter etter intravenøs injeksjon av ICG.
Robotassisterte pankreasreseksjoner
Siden oppstarten i mars 2023 har vi gjennomført 41 robotassisterte venstresidige pankreasreseksjoner, hvorav 11 miltbevarende prosedyrer. Ettersom denne operasjonstypen også egner seg godt for konvensjonell laparoskopi, har vi den siste tiden prioritert robotplattformen til andre og mer teknisk krevende inngrep.
Median liggetid etter robotassistert venstresidig pankreasreseksjon er syv døgn. Forekomsten av klinisk relevante pankreasfistler (POPF grad B og C) har vært 25 %. Pankreas deles rutinemessig med konvensjonell stapler, tilsvarende praksis ved både laparoskopiske og åpne prosedyrer. Dette skyldes at stapleren tilknyttet robotsystemet ikke håndterer å komprimere kjertelen tilstrekkelig for å kunne avfyre staplermagasinet.
Den første robotassisterte pankreatikoduodenektomien ved HUS ble gjennomført i oktober 2025. Per 1. september 2026 er det utført 18 robotassisterte pankreatikoduodenektomier, tilsvarende 58 % av alle Whipple-operasjoner i perioden. Ett av inngrepene har blitt konvertert til åpen kirurgi. I tillegg har vi utført tre totale pankreatektomier.
Vi benytter en «uncinate first»-teknikk, hvor tidlig mobilisering av processus uncinatus og Treitz’ ligament samt deling av jejunum er sentrale elementer før pankreas løsnes fra arteria og vena mesenterica superior (Bilde 3a). Etter dette deles pankreas, arteria gastroduodenale og til sist cholecystectomi, lymfeknutehøsting i ligamentet og endelig deling av ductus hepaticus. Enklere venøse reseksjoner (kilereseksjoner) av portvenen og vena mesenterica superior har også blitt utført robotassistert (Bilde 3b). Pankreasanastomosen sutureres med en modifisert Blumgarts teknikk (Bilde 3c).
Operasjonstiden er fortsatt lengre enn ved åpen kirurgi. Median operasjonstid er per i dag syv timer, men viser en fallende trend i takt med økende erfaring. Pasientene har ikke behov for epiduralanalgesi, og vi opplever raskere mobilisering og tidligere peroralt matinntak sammenliknet med våre åpne prosedyrer.
Fem pasienter har hatt postoperative komplikasjoner som har krevd intervensjon (Accordion grad ≥3 ). Median liggetid er 11,5 døgn.
Vår opplevelse så langt er at pasienter som gjennomgår robotassistert pankreatikoduodenektomi og som har et ukomplisert postoperativt forløp, oppnår en raskere rekonvalesens sammenlignet med tilsvarende pasienter operert med åpen tilgang. Hos pasienter som utvikler intervensjonskrevende postoperative komplikasjoner synes betydningen av kirurgisk tilgang å være liten.
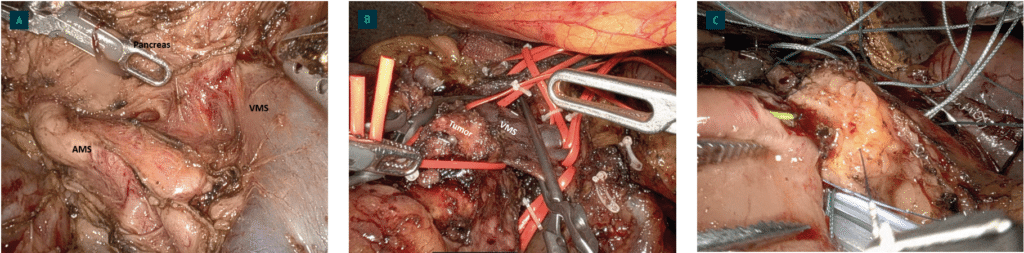
Bilde 3a-c: Robotassistert pankreatoduodenektomi.
3a: «Uncinatus first-teknikk» der jejunum er delt og proc. uncinatus løftes opp. Mobilisering av vena mesenterica superior (VMS) og arteria mesenterica superior (AMS).
3b: Tumorkontakt med VMS, proksimal og distal kontroll på venen med laparoskopiske «bulldog», det ble utført en ukomplisert «kilereseksjon» av venen.
3c: Sutur av pankreasanastomosen med inneliggende stent mellom duct og tarm.
Andre HPB-inngrep
Vi har også utført enkelte robotassisterte drenasjeprosedyrer i pankreas, inkludert longitudinell pankreatikojejunostomi (Puestow-prosedyre) hos pasienter med kronisk pankreatitt og obstruerende konkrementer i pankreasgangen.
Videre har vi behandlet pasienter med komplisert gallesteinssykdom, inkludert store gallegangskonkrementer, Mirizzi syndrom type V med fistulering til både gallegang og tarm. Robotplattformen har gjort det mulig å gjennomføre disse teknisk krevende prosedyrene minimalinvasivt med gode resultater. Flere av disse pasientene ville tidligere blitt behandlet med åpen kirurgi.
Diskusjon
Spørsmålet om robotassistert HPB-kirurgi er et reelt dokumenterbart fremskritt for pasientene eller primært er en industridrevet kostnadsdrivende teknologisk utvikling, er fortsatt gjenstand for debatt. Samtidig er det liten tvil om at minimalt invasiv kirurgi gjennom de siste tiårene har fått en stadig viktigere plass innen abdominalkirurgien. Innen HPB-kirurgi har utviklingen imidlertid gått langsommere sammenlignet med flere andre kirurgiske fagområder. Dette skyldes blant annet at HPB-kirurgi ofte innebærer avansert disseksjon nær sentrale karstrukturer, komplekse reseksjoner og rekonstruksjoner samt risiko for alvorlige postoperative komplikasjoner.
Konvensjonell laparoskopi har bidratt til å redusere operasjonstraumet ved mange inngrep, men teknikken har også kjente begrensninger. Manglende artikulerende instrumenter, fulcrum-effekten (der tuppen av instrumentet beveger seg motsatt av håndbevegelsen til kirurgen), todimensjonal ergonomi og teknisk krevende suturering i dype anatomiske områder kan være utfordrende ved avansert lever- og pankreaskirurgi. Robotplattformen kan i stor grad betraktes som en videreutvikling av laparoskopien, der tredimensjonalt syn, tremorfiltrering og fleksible instrumenter potensielt kan bidra til økt presisjon ved disseksjon og rekonstruksjon.
Etter innføringen av robotassistert HPB-kirurgi har forskningsaktiviteten innen feltet vært betydelig. Et PubMed-søk identifiserer om lag 1500 publikasjoner relatert til robotassistert pankreaskirurgi og rundt 1000 publikasjoner innen robotassistert leverkirurgi. Flertallet av studiene er retrospektive enkeltsenterstudier, mens randomiserte studier utgjør en begrenset andel av litteraturen (under 10 stk.).
For pankreatikoduodenektomi foreligger det nå flere randomiserte non-inferiority-studier som sammenligner robotassistert og åpen kirurgi. Europa-studien fra 2024 publisert i the Lancet Regional Health Europe viste ingen forskjell i Comprehensive Complication Index (CCI) 90 dager postoperativt mellom robotassistert og åpen pankreatikoduodenektomi. For de sekundære endepunktene ble det observert høyere forekomst av pankreasfistler i robotgruppen, mens blodtap, mortalitet og øvrige alvorlige komplikasjoner var sammenlignbare mellom gruppene (5). Samme år ble en kinesisk randomisert studie publisert i The Lancet Gastroenterology & Hepatology der robotassistert pankreatikoduodenektomi var assosiert med kortere postoperativ liggetid (11 vs. 13.5 dager) sammenlignet med åpen kirurgi, uten tilsvarende forskjeller i alvorlige komplikasjoner eller mortalitet (6).
Den så langt siste randomiserte studien (Diploma-2) publisert i NEJM Evidence i 2025 viste at minimalt invasiv pankreatikoduodenektomi (hovedsakelig utført robotassistert) var non-inferior med tanke på 90 dagers samlet komplikasjonsbyrde sammenlignet med åpen tilgang (7). I denne studien var tid til funksjonell restitusjon postoperativt henholdsvis 7 og 8 dager for disse to gruppene.
En systematisk oversiktsartikkel publisert i 2026, basert på tre randomiserte studier og fire komparative kohortstudier, fant tilsvarende resultater. Robotassistert pankreatikoduodenektomi var assosiert med sammenlignbar morbiditet, mortalitet og onkologiske resultater som åpen kirurgi (8). Samlet synes dagens dokumentasjon å understøtte at robotassistert pankreatikoduodenektomi er et sammenlignbart alternativ til åpen kirurgi ved sentre med relevant kompetanse og tilstrekkelig volum.
For leverkirurgiens vedkommende er situasjonen noe annerledes. Minimalt invasiv leverkirurgi er allerede godt etablert ved mange sentre, og flere oppnår en minimalt invasiv andel på over 50 % med laparoskopi. I tillegg er komplikasjonsraten ved leverreseksjoner generelt lavere enn ved pankreaskirurgi. Dette kan svekke argumentet for en omfattende overgang til robotassistert teknologi siden resultatene er såpass gode fra før.
Vår erfaring ved HUS har imidlertid vært at robotplattformen gir særlige fordeler ved reseksjoner i leverens posteriore og hilære deler, samt ved disseksjon nær sentrale kar- og gallegangsstrukturer. Innføringen av robotassistert leverkirurgi har samtidig sammenfalt med en betydelig økning i andelen minimalt invasive inngrep, redusert liggetid og en tendens til færre alvorlige komplikasjoner.
Det foreligger foreløpig ingen randomiserte studier som sammenligner robotassistert leverkirurgi med laparoskopisk eller åpen kirurgi. En stor multisenter propensityscore-matchet studie publisert i 2024, som inkluderte omkring 3500 pasienter, rapporterte kortere liggetid, mindre perioperativ blødning, lavere konverteringsrate og færre reoperasjoner ved robotassistert leverreseksjon sammenlignet med laparoskopi (9). Det ble ikke påvist forskjeller i R0-reseksjonsrate, morbiditet eller mortalitet. Den randomiserte ROC’N’ROLL-studien fra 2023 viste på sin side ingen forskjell i pasientrapportert livskvalitet 90 dager etter operasjon mellom robotassistert og laparoskopisk leverreseksjon (10).
Til tross for lovende resultater er robotkirurgi fortsatt ressurskrevende. Teknologien innebærer betydelige investerings- og driftskostnader, og implementering krever et strukturert opplæringsprogram samt tilstrekkelig operasjonsvolum for å opprettholde kompetanse. Selv om flere studier har vist redusert blodtap, kortere liggetid og lavere konverteringsrate ved robotassistert kirurgi, er den samlede helseøkonomiske gevinsten fortsatt usikker. Kostnadseffektiviteten vil sannsynligvis være avhengig av systemutnyttelse, tilstrekkelig volum og dokumentasjon av kliniske fordeler som kan redusere den totale behandlingskostnaden gjennom færre komplikasjoner og kortere sykehusopphold.
Våre erfaringer fra HUS tilsier at robotplattformen særlig har sin styrke ved teknisk krevende reseksjoner og rekonstruksjoner. For enklere prosedyrer, der konvensjonell laparoskopi allerede gir gode resultater, vil gevinstene sannsynligvis være mindre tydelige. Fremtidige randomiserte studier og helseøkonomiske analyser vil være avgjørende for å definere robotkirurgiens endelige plass innen HPB-kirurgien.
Konklusjon
Innføringen av robotassistert HPB-kirurgi ved Haukeland universitetssjukehus har samlet sett vært vellykket og har bidratt til en betydelig økning i andelen minimalt invasive lever- og pankreasinngrep. Vi har observert en reduksjon i liggetid etter leverkirurgi totalt sett og en tendens til færre komplikasjoner. Etter oppstart av robotassistert pankreatikoduodenektomier har vi så langt registrert akseptable komplikasjonsrater og liggetid. Et etablert robotkirurgisk miljø, dedikerte støttefunksjoner, strukturert opplæring og systematisk kvalitetsregistrering har vært avgjørende for implementeringen ved HUS (Bilde 4). Våre erfaringer så langt tilsier at robotassistert HPB-kirurgi er et trygt og gjennomførbart alternativ til både åpen og konvensjonell laparoskopisk kirurgi, også ved teknisk krevende reseksjoner.
Bilde 4: HPB-robotteamet ved HUS.
Referanser
- Giulianotti PC, Coratti A, Angelini M, Sbrana F, Cecconi S, Balestracci T, Caravaglios G. Robotics in general surgery: personal experience in a large community hospital. Arch Surg. 2003;138(7):777-784. doi:10.1001/archsurg.138.7.777
- Nguyen DN, Qureshi A, Cuoccio C, Moore EG, Genato R, Milone L. Evolution of robotic-assisted hepatobiliary surgery. Bioengineering (Basel). 2025;12(11):1221. doi:10.3390/bioengineering12111221.
- Melvin WS, Needleman BJ, Krause KR, Ellison EC. Robotic resection of pancreatic neuroendocrine tumor. J Laparoendosc Adv Surg Tech A. 2003;13(1):33-36. doi:10.1089/109264203321235449.
- Norsk register for gastrokirurgi (NORGAST). Årsrapport 2025. Tilgjengelig fra: https://kvalitetsregistre.no/register/magetarm/norsk-register-gastrokirurgi-norgast [lest 2. september 2026].
- Klotz R, Mihaljevic AL, Kulu Y, Sander A, Klose C, Behnisch R, et al. Robotic versus open partial pancreatoduodenectomy (EUROPA): a randomised controlled stage 2b trial. Lancet Reg Health Eur. 2024;39:100864. doi:10.1016/j.lanepe.2024.100864.
- Liu Q, Li M, Gao Y, Jiang T, Han B, Zhao G, et al. Effect of robotic versus open pancreaticoduodenectomy on postoperative length of hospital stay and complications for pancreatic head or periampullary tumours: a multicentre, open-label randomised controlled trial. Lancet Gastroenterol Hepatol. 2024;9(5):428-437.
- de Graaf N, Emmen AMLH, Ramera M, van Hilst J, Björnsson B, Boggi U, et al. Minimally invasive versus open pancreatoduodenectomy for resectable neoplasms. NEJM Evid. 2025;4(12). doi:10.1056/EVIDoa2500045.
- Polychronidis G, Joos M, Merz D, et al. Non-inferiority of robotic versus open pancreatoduodenectomy: a systematic review and meta-analysis of prospective non-randomized and randomized trials. EClinicalMedicine. 2026;92.
- Pilz da Cunha G, Sijberden JP, van Dieren S, Gobardhan P, Lips DJ, Terkivatan T, et al. Robotic versus laparoscopic liver resection: a nationwide propensity score matched analysis. Ann Surg Open. 2024;5(4):e527. doi:10.1097/AS9.0000000000000527.
- Birgin E, Heibel M, Hetjens S, Rasbach E, Reissfelder C, Téoule P, Rahbari NN. Robotic versus laparoscopic hepatectomy for liver malignancies (ROC’N’ROLL): a single-centre, randomised, controlled, single-blinded clinical trial. Lancet Reg Health Eur. 2024;43:100972. doi:10.1016/j.lanepe.2024.100972.