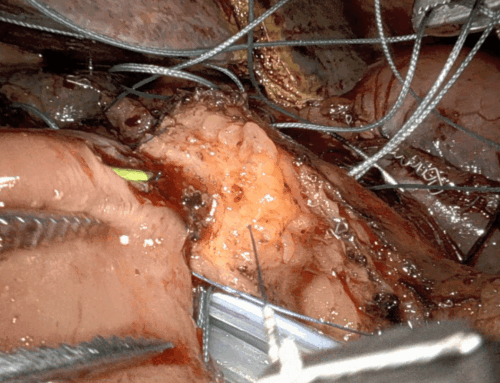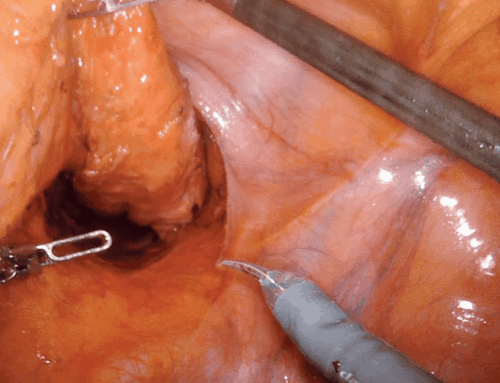
Robotassistert kirurgi innføres raskt innen behandling av kreft i spiserør og magesekk. Teknologien gir bedre visualisering, større instrumentbevegelighet og bedre ergonomi, men medfører også økte kostnader og har en betydelig læringskurve. Dokumentasjonen for bedre pasientutfall sammenlignet med konvensjonell minimalt invasiv kirurgi er fortsatt begrenset. Norske erfaringer tyder samtidig på at metoden kan innføres med tilfredsstillende kvalitet og sikkerhet.
Introduksjon
Øsofagus- og ventrikkelreseksjoner for kreft er komplekse inngrep med høy morbiditet og høy risiko for komplikasjoner. De siste 20 årene har disse inngrepene utviklet seg fra å utføres åpent, til å kunne gjøres minimalt invasivt med laparo- og torakoskopisk tilgang, og nå med robotassistanse. Ved øsofagusreseksjon er det vist redusert forekomst av lungekomplikasjoner og raskere postoperativ rekonvalesens ved minimalt invasiv tilgang sammenlignet med åpen kirurgi (1, 2). Ved ventrikkelreseksjon er laparoskopi assosiert med mindre blodtap, mindre smerter, færre sårinfeksjoner og kortere liggetid (3). Langtidsoverlevelsen etter minimalt invasiv kirurgi synes å være sammenlignbar med åpen kirurgi når inngrepene utføres ved sentre med tilstrekkelig erfaring og volum (1).
Robotassistert kirurgi benyttes nå i økende grad for en rekke ulike typer inngrep innen gastrokirurgi (4). Utviklingen har gått raskt, samtidig som dokumentasjonen av eventuelle fordeler sammenlignet med konvensjonell minimalt invasiv kirurgi er begrenset. I Norge har innføringen av robotassistert kirurgi så langt skjedd usystematisk, og ofte etter påtrykk fra lokale fagmiljøer.
Andelen robotassistert kirurgi innen øvre gastrokirurgi i Norge har også økt. For kreft i spiserør og magesekk skyldes dette i stor grad at seksjonen for øvre gastrokirurgi ved Oslo universitetssykehus (OUS) fra 2022 fikk økt tilgang til robot. Ifølge NORGAST (Norsk Register for Gastroenterologisk Kirurgi) økte andelen robotassisterte øsofagusreseksjoner i Norge fra ca. 5 % i 2021 til ca. 50 % i 2025, mens tilsvarende tall for ventrikkelreseksjoner var henholdsvis ca. 15 % og 25 % (Figur 1).
Formålet med denne artikkelen er å diskutere mulige fordeler og ulemper ved robotassistert kirurgi for kreft i spiserør og magesekk, presentere norske erfaringer, og drøfte hvordan metodene kan utvikles og evalueres videre.
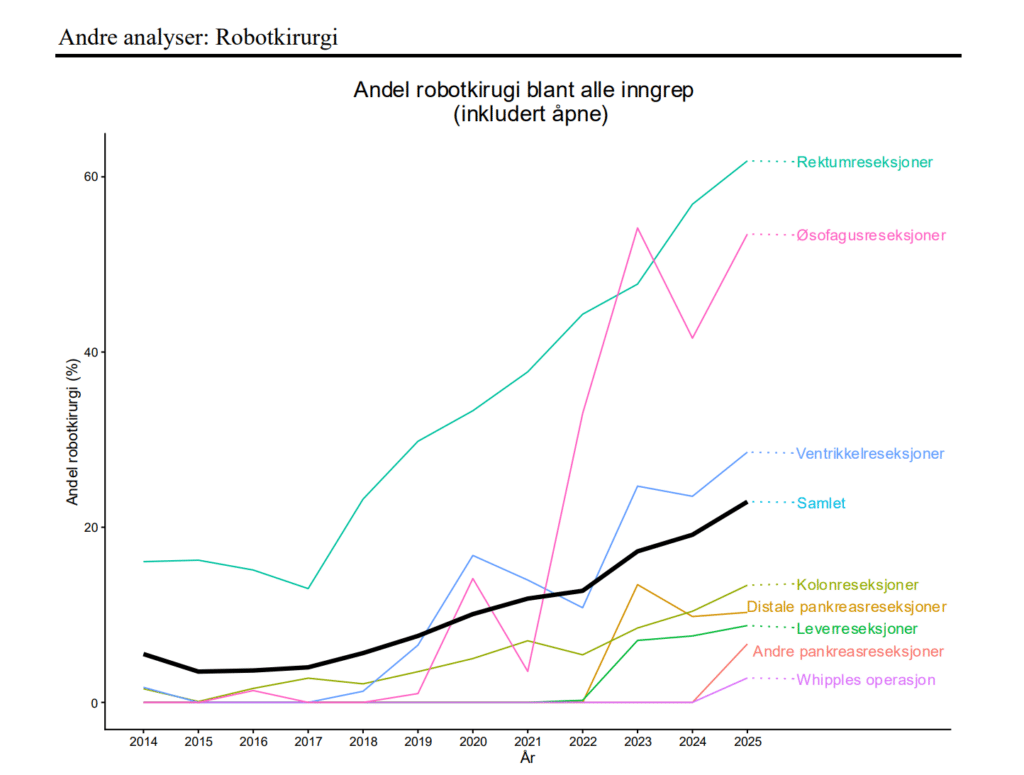
Figur 1: Spaghettiplot som viser utviklingen av andel robotkirurgi (inkludert åpne inngrep) fra hver reseksjonsgruppe i NORGAST fra 2014 til og med 2025. Figur hentet med tillatelse fra NORGAST årsrapport 2025 (4).
Robotassistert kreftkirurgi i spiserør og magesekk
Da Vinci-systemet er det dominerende robotsystemet for øsofagus- og ventrikkelreseksjoner. Systemet består av en eller to kirurgkonsoller og en pasientvogn med fire robotarmer. Kirurgen styrer kamera og instrumenter fra konsollen, mens assistenten skifter instrumenter, håndterer sug og assisterer kirurgen der det er nødvendig. Ved robotassistert øsofagus- og ventrikkelreseksjon utføres selve reseksjonen i praksis tilsvarende som ved laparoskopisk tilgang.
Ved øsofagusreseksjon ad modum Ivor-Lewis, som beskrives her, kreves tilgang i bukhulen og torakshulen. For bukdelen etableres fire robotporter, en port for leverhaken og en assistanseport (Figur 2A). Magesekken fridissekeres samtidig som a. gastroepiploica dextra bevares langs curvatura major. Øsofagus mobiliseres gjennom hiatus og man utfører lymfeknutedisseksjon i nedre mediastinum. Det gjøres videre lymfeknutedisseksjon langs øvre pankreaskant, langs a. hepatica communis og ved truncus cøliakus. Deretter lages et langsgående rør av magesekken (ventrikkeltube) som brukes som neoøsofagus. Ved OUS legges vanligvis ernæringskateter i jejunum. I den torakale fasen etableres fire robotporter og en assistanseport (Figur 2B). Det benyttes en-lunge- eller bilateral ventilasjon med redusert tidalvolum. Øsofagus løsnes fra aorta og perikard, og man gjør lymfeknutedisseksjon i resten av mediastinum. Hos de fleste pasientene i Norge er tumor lokalisert i nedre del av øsofagus. Øsofagus mobiliseres da til et nivå like over carina der den settes av. Deretter mobiliseres ventrikkeltuben opp gjennom diafragma og anastomoseres til øsofagus.
Ved ventrikkelreseksjon etableres vanligvis fire robotporter, en port for leverhaken og en assistanseport (Figur 2A). Magesekken fridissekeres og det gjøres lymfeknutedisseksjon ved pylorus, langs øvre kant av pankreas, langs a. hepatica communis, i leverligamentet og ut langs a. lienalis. Det utføres i Norge vanligvis enten total- eller subtotal gastrektomi, hovedsakelig avhengig av hvor i ventrikkelen tumor er lokalisert. Kontinuiteten i GI-traktus reetableres vanligvis med en Roux-en-Y-rekonstruksjon.
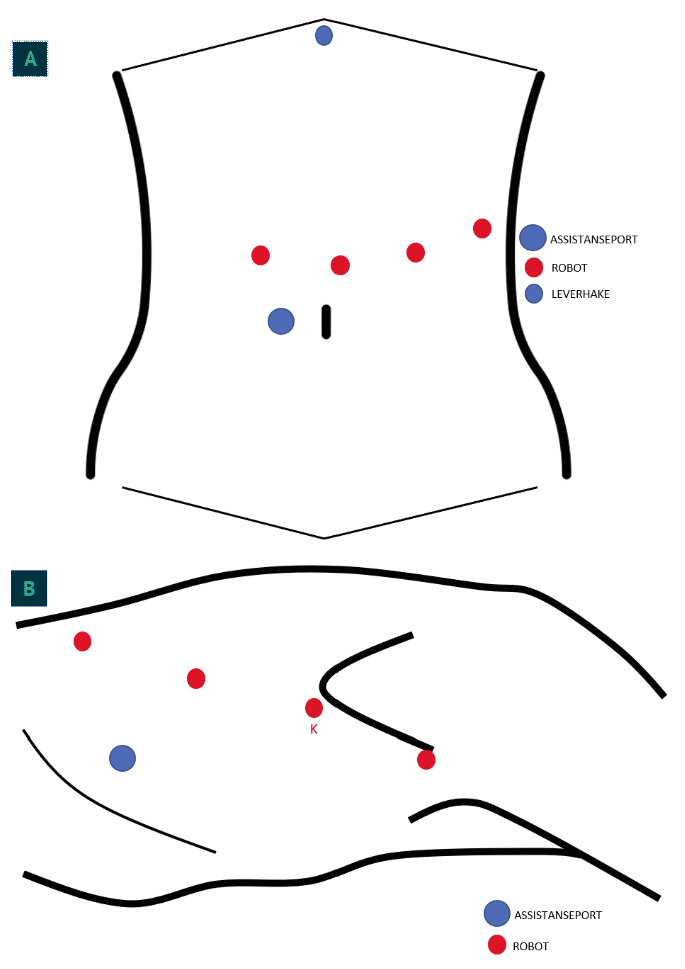
Figur 2: Portplassering ved robotassistert øsofagus- og ventrikkelreseksjon. A: Portplassering for bukdelen ved øsofagusreseksjon og ventrikkelreseksjon. B: Portplassering for toraksdelen av øsofagusreseksjon a.m. Ivor-Lewis. Stor blå sirkel: Assistanseport. Rød sirkel: Robot. Liten blå sirkel: Leverhake
Fordeler med robotassisterte prosedyrer
Robotsystemet gir et stabilt, tredimensjonalt bilde der kirurgen selv styrer kameraet. Dette kan være spesielt gunstig når man må gjøre nøyaktig disseksjon langs pankreaskanten og over a. hepatica communis eller ved langvarig disseksjon i trange anatomiske områder som for eksempel i toraks.
Med erfaring med robotsystemet kan man legge svært godt til rette for seg selv når man opererer idet kirurgen selv styrer alle operasjonsarmene. Dette er spesielt når traksjonen og eksponeringen må være helt presis, for eksempel ved disseksjon i øvre mediastinum langs luftveiene. Studier antyder også at læringskurven for ulike trinn i kirurgiske prosedyrer kan reduseres ved robotassistert tilgang sammenlignet med konvensjonell minimalt invasiv kirurgi (5).
Robotinstrumentene har flere frihetsgrader enn laparoskopiinstrumenter, og de fleste instrumentene kan bøyes i «håndleddet». Dette gjør det mulig å arbeide med mer naturlige bevegelser og bedre disseksjonsvinkler, særlig ved lymfeknutedisseksjonen over pankreas, langs leverarterien og i mediastinum mellom perikard, aorta og luftveiene. Dette gjør lymfeknutedisseksjonen enklere og kan muliggjøre mer radikal kirurgi i enkelte situasjoner (Figur 3A).
Disse fordelene benyttes i utvikling av nye tilnærminger som en-ports transcervikal øsofagusreseksjon der disseksjonen i mediastinum gjøres video- og robotassistert fra halsen (6). Dette muliggjør reseksjon også hos pasienter der reseksjon via toraks ikke er mulig, og kanskje for svulster man ikke kommer så lett til ved andre tilganger. Metoden benyttes allerede ved enkelte sentre og illustrerer potensialet robotassisterte prosedyrer har, men er så langt ikke godt dokumentert.
Robotsystemet filtrerer fysiologisk tremor og skalerer kirurgens bevegelser. Dette kan gi mer presis disseksjon, særlig ved håndtering av små kar og ved arbeid nær sårbare strukturer som bronkiene. Stabiliteten og fleksibiliteten kan også være en fordel ved intrakorporeal suturering og rekonstruksjon, spesielt i trange rom eller nær vitale strukturer.
Fluorescensangiografi med indocyaningrønt (ICG) er integrert i flere robotsystemer. Metoden brukes til vurdering av perfusjonen i ventrikkeltuben som skal benyttes til rekonstruksjon. Den kliniske nytten av dette er ikke godt dokumentert, men ICG brukes rutinemessig før og etter anastomosering ved OUS ved øsofagusreseksjoner (Figur 3B).
Robotassistert kirurgi gir kirurgen en sittende og ergonomisk arbeidsstilling. Dette kan redusere muskel- og skjelettbelastningen. Gjennom et langt karriereløp er dette et relevant poeng. Effekten er dokumentert i flere studier (7). Spesielt øsofagusreseksjoner er ofte langvarige prosedyrer, og bedre ergonomi kan ha betydning for konsentrasjon og presisjon gjennom hele inngrepet.
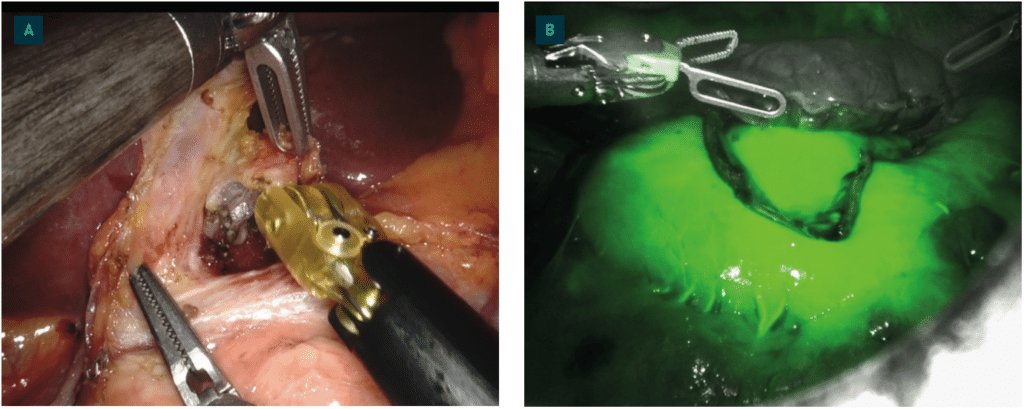
Figur 3: Bilder fra øsofagusreseksjon. A: Illustrasjon av behovet for vinkling i «håndleddet» i robotinstrumentene for optimal eksponering ved disseksjon langs a. hepatica propria. B: Indocyaningrønn fluorescens for å vurdere perfusjonen av ventrikkeltuben før man avslutter bukdelen av inngrepet. Ventrikkeltuben er grønn nederst i bildet, mens den devaskulariserte minorsiden, som er en del av preparatet, er mørkere og sees øverst i bildet.
Ulemper og utfordringer
Robotassistert kirurgi er mer kostnadskrevende enn konvensjonell minimalt invasiv kirurgi. I tillegg til anskaffelse av systemet kommer serviceavtaler og engangsinstrumenter. De fleste robotinstrumentene kan bare brukes et begrenset antall ganger, noe som ytterligere øker kostnadene.
Ved vurdering av kostnadene må man også inkludere bruken av operasjonsstuetid. Både robotassisterte øsofagus- og ventrikkelreseksjoner har i de fleste studier hatt lengre operasjonstid enn konvensjonelle minimalt invasive inngrep (8, 9). Lengre operasjonstid kan skyldes dokking, bytte av instrumenter og behov for omplassering av robotsystemet. I tillegg kan operasjonstiden være økt fordi konsollkirurgen må gjøre all tilrettelegging og eksponering selv, uten samme mulighet for aktiv assistanse som ved konvensjonell minimalt invasiv kirurgi. Tidsforskjellen reduseres gjerne med økende erfaring, men forsvinner ikke nødvendigvis helt. Det er også grunn til å anta at bedre utstyr med multifunksjonalitet vil komme som reduserer behovet for hyppig bytte av instrumenter.
Robotassistert øsofagus- og ventrikkelkirurgi har en betydelig læringskurve (10). Med strukturert opplæring kan antallet inngrep som kreves for å oppnå tilstrekkelig kompetanse reduseres noe, til 20-25 inngrep hos kirurger som behersker inngrepet fra før (11). Læringskurven gjelder ikke bare den konsollopererende kirurgen, men også assistentkirurg, operasjonssykepleiere, anestesipersonell og resten av teamet.
Læringskurven kompliserer evalueringen av effekten av robotsystemet i seg selv i mange serier. Resultatene i innføringsfasen sammenlignes ofte med resultatene etter mange års erfaring med konvensjonell minimalt invasiv kirurgi. Dette kan slå urettferdig ut for robotassistert kirurgi. Innføringen må overvåkes fortløpende med forhåndsdefinerte kvalitetsmål og mulighet for å stanse programmet dersom resultatene er utilfredsstillende.
Hva viser dokumentasjonen?
Nyere randomiserte studier har sammenlignet robotassistert med konvensjonell minimalt invasiv øsofagusreseksjon. RAMIE-studien viste at robotassistert øsofagusreseksjon ikke var dårligere enn konvensjonell minimalt invasiv øsofagusreseksjon når det gjaldt femårsoverlevelse, med en mulig overlevelsesfordel (69,4 % vs. 56,2 %) uten forskjell i alvorlige postoperative komplikasjoner (12). REVATE-studien viste at robotassistert kirurgi ga hyppigere vellykket lymfeknutedisseksjon langs venstre nervus recurrens og færre permanente recurrenspareser, mens øvrige postoperative komplikasjoner var sammenlignbare (13). Disse studiene var fra asiatiske høyvolumsentre med pasienter med plateepitelkarsinom. Overførbarheten til en norsk pasientpopulasjon, der adenokarsinom dominerer, er ikke avklart. Til nå er det ikke publisert noen randomiserte kliniske studier fra vestlige sentre. En nyere metaanalyse, der blant annet disse to studiene var inkludert, fant at robotassistert øsofagusreseksjon var assosiert med flere lymfeknuter i preparatet, mindre blodtap og kortere liggetid, men lengre operasjonstid og ingen sikker reduksjon i alvorlige komplikasjoner eller mortalitet sammenlignet med konvensjonell minimalt invasiv øsofagusreseksjon (14).
Det finnes noen få randomiserte studier som har sammenlignet robotassistert ventrikkelreseksjon med konvensjonell minimalt invasiv ventrikkelreseksjon (9, 15). Disse antyder at robotassistert ventrikkelreseksjon kan redusere enkelte komplikasjoner og muligens gi en mer komplett lymfeknutedisseksjon (9, 15). Den hittil største metaanalysen på området som inkluderer 68 755 pasienter i 86 studier viser at robotassistert gastrektomi er assosiert med noe færre postoperative komplikasjoner, lavere konverteringsrate, færre reoperasjoner, noe flere lymfeknuter i preparatet og litt kortere liggetid sammenlignet med konvensjonell minimalt invasiv gastrektomi (16). Imidlertid bygger denne metaanalysen stort sett på retrospektive observasjonsstudier fra asiatiske høyvolumsentre. De gunstige resultatene kan delvis skyldes seleksjon av pasienter, kirurgisk erfaring og forskjeller mellom sykehus, heller enn selve robotplattformen.
De ovennevnte studiene er kort oppsummert i Tabell 1.
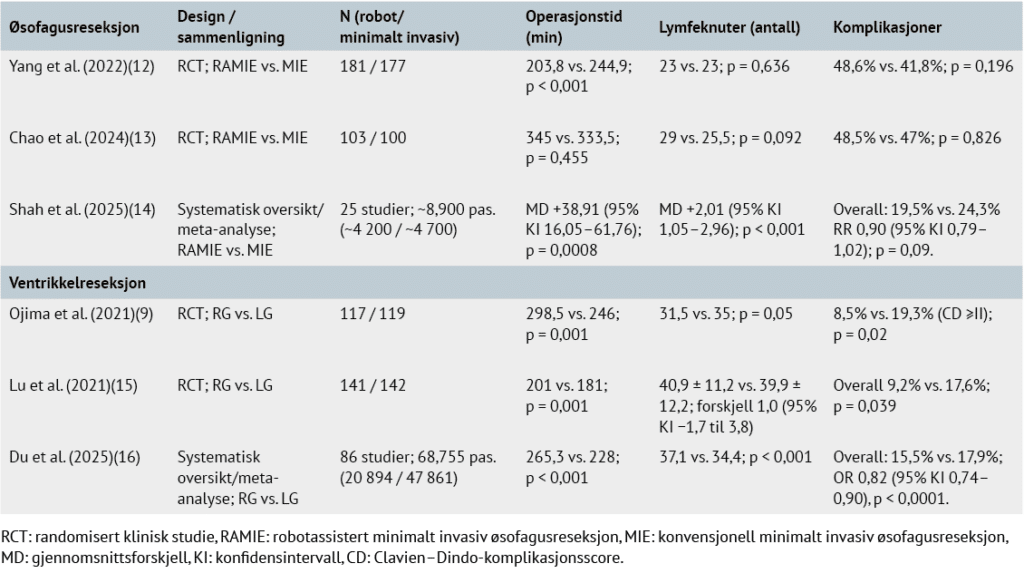
Tabell 1: Utvalgte resultater fra publikasjoner som sammenligner resultater etter konvensjonell minimalt invasiv- og robotassistert øsofagus- og ventrikkelreseksjon.
Resultater fra Norge
Robotassistert ventrikkelreseksjon ble innført ved OUS i november 2018, og robotassistert øsofagusreseksjon i november 2022. Robotassistanse benyttes i dag som rutine hos de fleste av disse pasientene ved OUS. Ved Haukeland har man gjort robotassistert øvre gastrointestinal kirurgi siden 2020. Det er publisert flere studier med norske resultater (17, 18). Ved OUS har vi også bidratt til UGIRA-registeret (The Upper GI International Robotic Association), som dokumenterer robotassistert kirurgi for kreft i spiserør og magesekk (19, 20).
I en retrospektiv kvalitetssikringsstudie fra OUS ble resultatene etter de 104 første robotassisterte øsofagus- og 96 første robotassisterte ventrikkelreseksjonene evaluert (18). Etter øsofagusreseksjon var forekomsten av anastomoselekkasje 17 %, og 90-dagersmortalitet var 3 %. Fire inngrep ble konvertert til åpen tilgang. Etter ventrikkelreseksjon var forekomsten av anastomoselekkasje 5 %, 90-dagersmortaliteten 2 % og reoperasjonsraten innen 30 dager 11 %. To inngrep ble konvertert. Alle de undersøkte kvalitetsindikatorene lå innenfor NORGASTs definerte mål- eller akseptnivåer (4).
Resultatene fra Norge viser at robotassistert øsofagus- og ventrikkelreseksjon kan innføres uten en åpenbar forverring av sentrale kvalitetsindikatorer (17). Ved OUS ble robotassistert kirurgi innført etter lang erfaring med konvensjonell minimalt invasiv kirurgi for pasientgruppen. Resultatene kan ikke uten videre overføres til sykehus uten tilsvarende erfaring. De norske dataene er foreløpig hovedsakelig deskriptive og dokumenterer først og fremst gjennomførbarhet og sikkerhet.
Veien videre
For mange kirurger framstår robotplattformen som en naturlig videreutvikling av konvensjonell minimalt invasiv kirurgi, særlig fordi den gir bedre ergonomi, større nøyaktighet ved disseksjon og stabil visualisering. Plattformen kan muliggjøre kirurgi som ikke enkelt kan utføres med laparoskopi eller åpen kirurgi. Nye metoder som en-port disseksjon via hals og buk i mediastinum blir spennende å følge videre. Det gjelder også integrering med annen eksisterende og framtidig teknologi i plattformen, som bildeveiledning under prosedyren og kunstig intelligens. Det er likevel vanskelig å dokumentere sikre kliniske fordeler for pasienten. Det er mulig at evalueringen av resultatene ved robotassistert kirurgi i framtiden i større grad også bør fokusere på gevinster for kirurgen og operasjonsteamet, som redusert fysisk belastning, bedre arbeidsstilling, mindre tretthet, økt presisjon og mulighet for å opprettholde konsentrasjon over lange inngrep. Det samme gjelder mulighetene plattformen kan gi for kirurgisk behandling utover det som er mulig med åpen kirurgi og konvensjonell laparoskopi, samt integrasjon med ny teknologi.
Resultatene ved innføring og bruk av robotkirurgi bør dokumenteres. Sentrale utfall bør omfatte alvorlige komplikasjoner som anastomoselekkasje, konvertering, reoperasjon, mortalitet, liggetid, reseksjonsmarginer, antall lymfeknuter i preparatet, langtidsoverlevelse og pasientrapportert livskvalitet. Operasjonstid og kostnader bør også inngå. I Norge registreres allerede resultatene etter øsofagusreseksjoner i et nasjonalt forsknings- og kvalitetsregister i samarbeid med de involverte sykehusene gjennom Kreftforeningens nasjonale ekspertgruppe for spiserørskreft (NORECa). Et lignende register for ventrikkelreseksjoner er under etablering.
Konklusjon
Robotassistert kirurgi for kreft i spiserør og magesekk har flere fordeler, inkludert god visualisering, vinklede instrumenter, stabilt kamera, tremorfiltrering og bedre ergonomi. Teknologien er særlig nyttig ved lymfeknutedisseksjon over pankreas og ved operasjoner i toraks. Dokumentasjonen på den faktiske nytten av robotassistert kirurgi sammenlignet med konvensjonell minimalt invasiv kirurgi er begrenset. Likevel framstår robotteknologien som en naturlig videreutvikling av kirurgien for pasientgruppen.
Referanse
1. Müller-Stich BP, Probst P, Nienhüser H, Fazeli S, Senft J, Kalkum E, et al. Meta-analysis of randomized controlled trials and individual patient data comparing minimally invasive with open oesophagectomy for cancer. Br J Surg. 2021;108(9):1026–33.
2. Mariette C, Markar SR, Dabakuyo-Yonli TS, Meunier B, Pezet D, Collet D, et al. Hybrid Minimally Invasive Esophagectomy for Esophageal Cancer. New England Journal of Medicine. 2019;380(2):152–62.
3. Kim H-H, Han S-U, Kim M-C, Kim W, Lee H-J, Ryu SW, et al. Effect of Laparoscopic Distal Gastrectomy vs Open Distal Gastrectomy on Long-term Survival Among Patients With Stage I Gastric Cancer: The KLASS-01 Randomized Clinical Trial. JAMA Oncology. 2019;5(4):506–13.
4. NORGAST Ff. Årsrapport Norsk Register for Gastrokirurgi – NORGAST 2025. 2026 01.06.2026.
5. Gall TMH, Alrawashdeh W, Soomro N, White S, Jiao LR. Shortening surgical training through robotics: randomized clinical trial of laparoscopic versus robotic surgical learning curves. BJS Open. 2020;4(6):1100–8.
6. Lozanovski VJ, Bellaio L, Hadzijusufovic E, Adamenko Meier O, Renger F, Wandhoefer C, et al. First series of da Vinci single-port robotic-assisted cervical oesophagectomy: single-centre IDEAL stage 2a/2b study. BJS Open. 2026;10(3).
7. Cooper H, Lau HM, Mohan H. A systematic review of ergonomic and muscular strain in surgeons comparing robotic to laparoscopic approaches. Journal of Robotic Surgery. 2025;19(1):252.
8. Perry R, Barbosa JP, Perry I, Barbosa J. Short-term outcomes of robot-assisted versus conventional minimally invasive esophagectomy for esophageal cancer: a systematic review and meta-analysis of 18,187 patients. Journal of Robotic Surgery. 2024;18(1):125.
9. Ojima T, Nakamura M, Hayata K, Kitadani J, Katsuda M, Takeuchi A, et al. Short-term Outcomes of Robotic Gastrectomy vs Laparoscopic Gastrectomy for Patients With Gastric Cancer: A Randomized Clinical Trial. JAMA Surgery. 2021;156(10):954–63.
10. Juratli MA, Damhorst FV, Eichelmann A-K, Merten J, El-Sourani N, Aldarwish M, et al. Learning curve analysis across three surgical eras in Ivor Lewis esophagectomy. Journal of Robotic Surgery. 2026;20(1):379.
11. Kingma BF, Hadzijusufovic E, Van der Sluis PC, Bano E, Lang H, Ruurda JP, et al. A structured training pathway to implement robot-assisted minimally invasive esophagectomy: the learning curve results from a high-volume center. Diseases of the Esophagus. 2020;33(Supplement_2).
12. Yang Y, Li B, Yi J, Hua R, Chen H, Tan L, et al. Robot-assisted Versus Conventional Minimally Invasive Esophagectomy for Resectable Esophageal Squamous Cell Carcinoma: Early Results of a Multicenter Randomized Controlled Trial: the RAMIE Trial. Annals of Surgery. 2021;275(4):646–53.
13. Chao YK, Li Z, Jiang H, Wen YW, Chiu CH, Li B, et al. Multicentre randomized clinical trial on robot-assisted versus video-assisted thoracoscopic oesophagectomy (REVATE trial). Br J Surg. 2024;111(7).
14. Shah NA, Ali L, Ullah R, Arif A, Khan A, Khan J, et al. Comparative analysis of robot-assisted minimally invasive esophagectomy versus conventional minimally invasive esophagectomy, a systematic review and meta-analysis. Journal of Robotic Surgery. 2025;20(1):98.
15. Lu J, Zheng CH, Xu BB, Xie JW, Wang JB, Lin JX, et al. Assessment of Robotic Versus Laparoscopic Distal Gastrectomy for Gastric Cancer: A Randomized Controlled Trial. Ann Surg. 2021;273(5):858–67.
16. Du R, Wan Y, Shang Y, Lu G. Robotic Versus Laparoscopic Gastrectomy for Gastric Cancer: The Largest Systematic Reviews of 68,755 Patients and Meta-analysis. Ann Surg Oncol. 2025;32(1):351–73.
17. Hauge T, Johnson E, Fasting M, Førland D, Skagemo C, Mala T. From conventional minimally invasive to robotic-assisted Ivor Lewis esophagectomy–A Nordic single-center retrospective study. European Journal of Surgical Oncology. 2025;51(11):110417.
18. Hauge T, Fasting MH, Johnson E, Joys US, Skagemo CU, Førland DT, et al. Robot-assisted oesophageal and gastric resection at Oslo University Hospital. Tidsskr Nor Laegeforen. 2026;146(4).
19. de Jongh C, Cianchi F, Kinoshita T, Kingma F, Piccoli M, Dubecz A, et al. Surgical Techniques and Related Perioperative Outcomes After Robot-assisted Minimally Invasive Gastrectomy (RAMIG): Results From the Prospective Multicenter International Ugira Gastric Registry. Ann Surg. 2024;280(1):98–107.
20. Kooij CD, de Jongh C, Kingma BF, van Berge Henegouwen MI, Gisbertz SS, Chao Y-K, et al. The Current State of Robot-Assisted Minimally Invasive Esophagectomy (RAMIE): Outcomes from the Upper GI International Robotic Association (UGIRA) Esophageal Registry. Annals of Surgical Oncology. 2025;32(2):823–33.